轻型机械手设计方案:结构、控制和应用场景
以下是一个简单的机械手设计方案,适合于搬运较轻物体。
- 机械手的结构
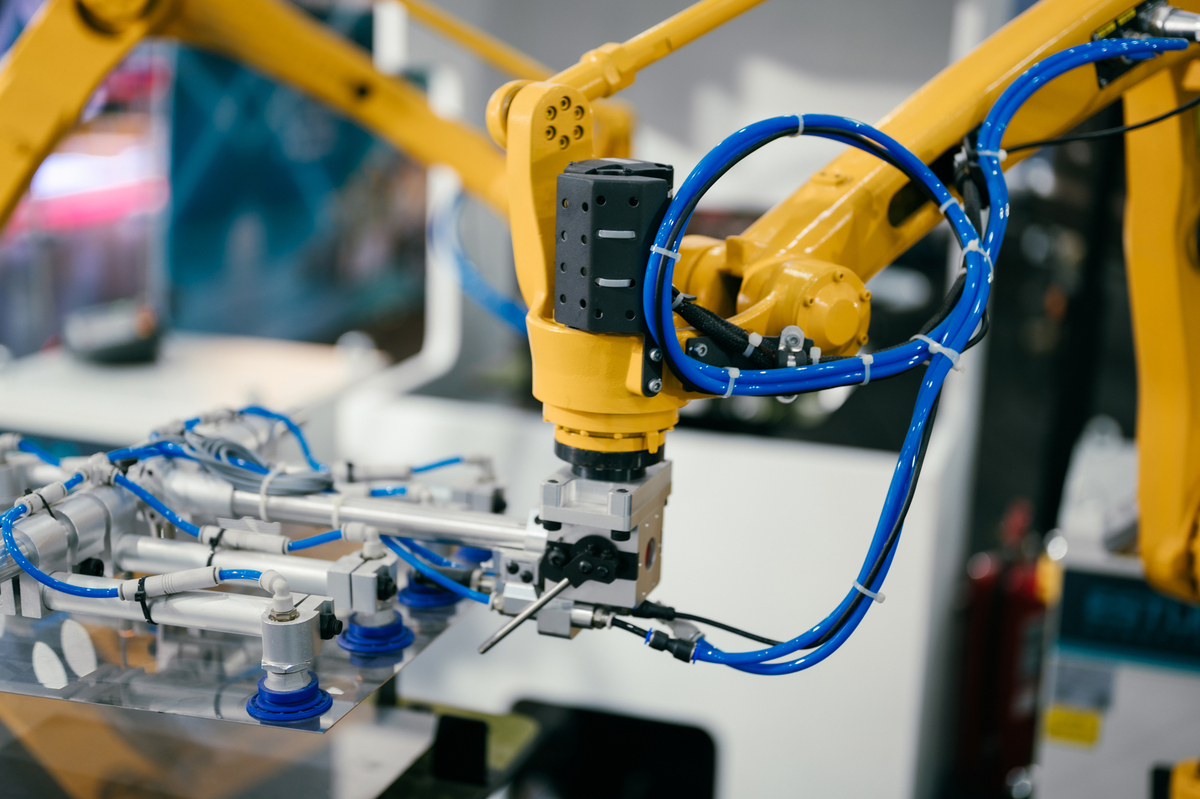
机械手的结构主要由三个部分组成:底座、臂和夹爪。底座采用扁平的设计,以确保机械手的稳定性。臂分为两节,可以自由伸缩,以适应不同的搬运距离。夹爪采用两个平行的机械臂,可以张开和闭合,以夹住物体。
- 机械手的控制系统
机械手的控制系统采用单片机控制,通过电机驱动控制臂的伸缩和夹爪的张合。通过编程,可以使机械手自动执行一系列动作,例如从一个位置移动到另一个位置,夹住物体,将物体搬运到目的地等。
- 机械手的能力
机械手的能力取决于所使用的电机和材料的质量。在搬运较轻物体的情况下,可以使用较小的电机和轻质材料,以保持机械手的轻便和灵活性。根据具体的需求,可以适当增加机械手的承重能力。
- 机械手的应用场景
该机械手适用于搬运较轻物体的场景,例如在工厂中搬运零件或在实验室中搬运试管等。由于其灵活性和自动化程度高,可以有效提高工作效率,减少人力成本。
原文地址: https://www.cveoy.top/t/topic/nAOL 著作权归作者所有。请勿转载和采集!